مركز برامج باردوس أم برنامج الحماية المتقدمة؟ اختيار الأداة المناسبة
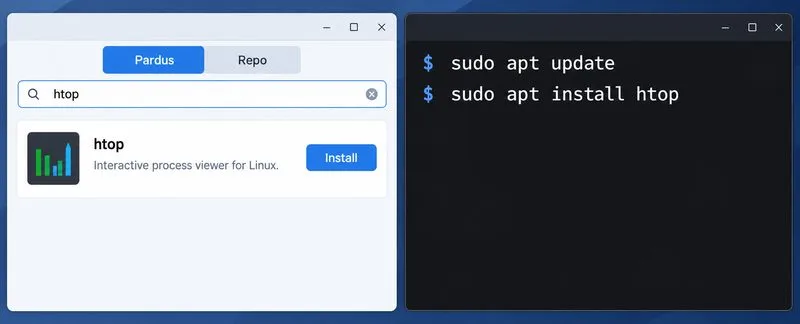
قارن بين مركز برامج Pardus وأوامر APT للعثور على الحزم وتثبيتها وإزالتها وتحديثها باستخدام الطريقة التي تناسب مهمتك.
أهم ما يجب معرفته عن الذكاء الاصطناعي المُجسّد هو أنه ليس مجرد نموذج ذكاء اصطناعي مُدمج داخل روبوت، بل هو نظام متكامل يجب أن يربط بين الإدراك، والتفكير، والتحكم الحركي، والتغذية الراجعة، والسلامة، والتعافي بسرعة كافية للعمل في العالم المادي. ولهذا السبب، يُصبح الذكاء الاصطناعي المُجسّد مفيدًا في المقام الأول في المهام المحددة، والقابلة للقياس، والمتكررة بما يكفي لتبرير الأتمتة، ولكنها في الوقت نفسه متغيرة بما يكفي لجعل البرمجة التقليدية الثابتة مكلفة أو هشة.
يتمثل أحد التحولات الرئيسية المتوقعة في عام 2026 في توسع نطاق نماذج الروبوتات الرائدة لتتجاوز مجرد عروض الالتقاط والوضع على الطاولات. ففي يوليو من ذلك العام، كشفت جوجل ديب مايند عن روبوت Gemini Robotics 2 الذي يتميز بالتحكم الكامل بالجسم البشري، والتعاون بين عدة روبوتات، ونموذج مدمج في الجهاز مصمم للتكيف مع أشكال الروبوتات الجديدة. واتبعت إنفيديا نفس النهج الأوسع مع Isaac GR00T 1.7، وهو نموذج مفتوح المصدر للرؤية واللغة والحركة، مُدمج في سير عمل تطويري يشمل جمع البيانات، والمحاكاة، والتدريب اللاحق، والتقييم، والنشر. هذه تطورات مهمة، لكنها لا تعني بالضرورة أن الروبوتات متعددة الأغراض أصبحت موثوقة في كل مصنع أو مستودع أو منزل.
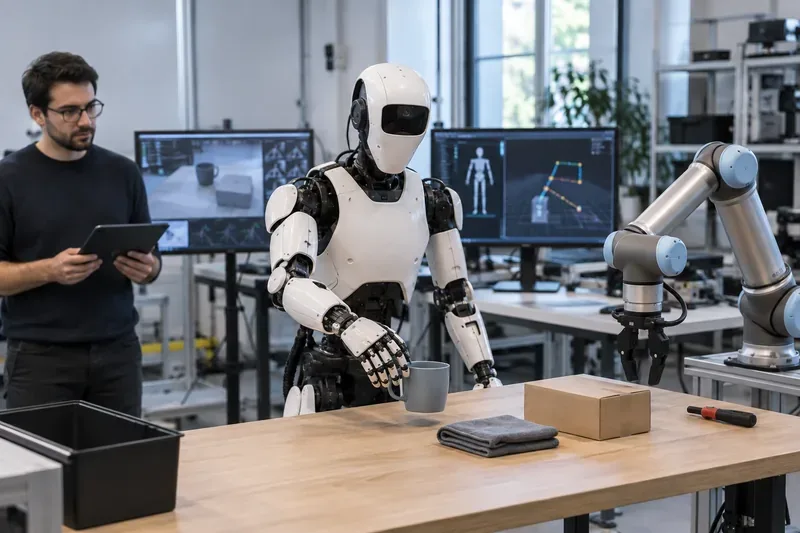
الذكاء الاصطناعي المُجسّد هو ذكاء اصطناعي يستقبل معلومات من بيئة مادية ويستخدم جسماً مادياً للتفاعل مع تلك البيئة. قد يكون هذا الجسم روبوتاً بشرياً، أو ذراعاً آلية متحركة، أو ذراعاً صناعية، أو حيواناً رباعي الأرجل، أو طائرة بدون طيار، أو أي آلة ذاتية التشغيل أخرى. السمة المميزة له هي الحلقة المغلقة.
تكمن أبرز الفروقات بين الذكاء الاصطناعي المجسد وبرامج الدردشة الآلية البسيطة أو البرامج النصية الثابتة في هذه الخطوة الأخيرة. ففي البرمجيات، قد يكون الرد الخاطئ مزعجًا. أما في العالم المادي، فقد تؤدي حركة خاطئة إلى سقوط قطعة، أو إتلاف معدات، أو تعطيل خط إنتاج، أو خلق خطر على السلامة. لذا، يحتاج الذكاء المادي إلى كلٍ من التفكير المنطقي الأوسع نطاقًا للذكاء الاصطناعي وهندسة الروبوتات التقليدية.
بدأت العديد من التقنيات التي نضجت بشكل منفصل بالعمل معًا. فقد أصبحت النماذج متعددة الوسائط الكبيرة أكثر قدرة على فهم اللغة والصور. كما تحسّن تعلم الروبوتات في تحويل العروض التوضيحية إلى أفعال. ويمكن للمحاكاة توليد وتقييم كميات كبيرة من بيانات التدريب. وتُقلل المعالجات المدمجة الأسرع من زمن استجابة التحكم. وتُحسّن الكاميرات وأجهزة الاستشعار اللمسية والمحركات والبطاريات الأفضل من قدرة الأجهزة على الإدراك والتنفيذ الفعلي.
من أبرز التوجهات التقنية ظهور نماذج الرؤية-اللغة-الحركة ، والتي تُختصر عادةً إلى نماذج VLA. فبدلاً من إنتاج النصوص فقط، تستقبل نماذج VLA المعلومات المرئية، والتعليمات اللغوية، وحالة الروبوت، ثم تُنتج حركات أو تمثيلات للحركات. وتصف جوجل ديب مايند روبوت Gemini Robotics 2 بأنه نموذج VLA يحوّل الرؤية واللغة إلى تحكم حركي، ويمكنه تشغيل روبوتات بشرية كاملة، بالإضافة إلى أنظمة ثنائية الذراع. كما يفصل الإصدار الحالي من ديب مايند بين التفكير التجسيدي عالي المستوى والحركة منخفضة المستوى، مما يسمح لطبقة التفكير بتخطيط المهام متعددة الخطوات، بينما يتولى نموذج الحركة التنفيذ. راجع الإعلان الرسمي عن Gemini Robotics 2 .
تُعالج NVIDIA المشكلة نفسها من خلال بيئة تطوير متكاملة. يربط نظام Isaac GR00T، المُقرر إصداره في يوليو 2026، بين المحاكاة، وبيانات التشغيل عن بُعد، والتدريب اللاحق، وتقييم السياسات، والنشر. تُشير NVIDIA إلى أن GR00T 1.7 مُرخص بموجب رخصة Apache 2.0، ويُمكن تصدير البيانات عبر ONNX وTensorRT، مما يجعله خيارًا مناسبًا للفرق التي ترغب في تخصيص ونشر VLA بدلاً من استخدام نموذج مُستضاف مغلق فقط. راجع نظرة NVIDIA الرسمية على تطوير GR00T 1.7 .
تُحقق أنظمة الأتمتة الصناعية التقليدية نتائج ممتازة عندما يكون العالم تحت السيطرة. فعلى سبيل المثال، يمكن لذراع روبوتية أن تقوم بلحام نفس الوصلة على نفس التركيبة بسرعة ودقة وموثوقية. لكن البرمجة التقليدية تصبح أكثر صعوبة عندما تصل الأجزاء في مواقع مختلفة، أو تتغير أنواع المنتجات، أو تصبح التعليمات دلالية وليست هندسية، أو عندما يتعين على الروبوت العمل في مساحات مصممة للبشر.
تُعدّ تقنيات الذكاء الاصطناعي المُجسّد قيّمةً عندما تستطيع استبدال بعض التفرعات المُصممة يدويًا بإدراك مُكتسب وسلوك قابل للتكيّف. على سبيل المثال، بدلًا من برمجة إحداثيات دقيقة لكل عنصر في صندوق مُختلط، يُمكن للنظام تحديد العنصر المطلوب، وتقدير كيفية الإمساك به، ونقله، والتحقق من النتيجة. وبدلًا من كتابة آلة حالة منفصلة لكل درج وتكوين أداة، يُمكن للنموذج المُجسّد أن يُعمّم على المواقف المُتشابهة.
لا يعني ذلك اختفاء الروبوتات التقليدية. فما زالت عناصر التحكم في القوة على مستوى منخفض، وتجنب الاصطدام، وحدود حركة المفاصل، وإيقاف الطوارئ، ووظائف السلامة المعتمدة، وتخطيط الحركة الحتمي، ذات أهمية بالغة. وغالبًا ما تكون الأنظمة الأكثر عملية هي الأنظمة الهجينة: حيث تتعامل النماذج المُتعلمة مع الغموض والتعميم، بينما تفرض وحدات التحكم التقليدية قيودًا فيزيائية صارمة.
| يقترب | الأنسب | ميزة | المقايضة الرئيسية |
|---|---|---|---|
| الأتمتة المبرمجة التقليدية | مهام قابلة للتكرار بدرجة عالية ومنظمة | يمكن التنبؤ به، وسريع، وأسهل في التحقق منه | تكلفة التكيف باهظة عند تغير المنتجات أو البيئات |
| مجموعة الذكاء الاصطناعي والروبوتات المعيارية | المهام التي تتطلب إدراك الذكاء الاصطناعي ولكن مع تحكم صارم | يمكن اختبار المكونات واستبدالها بشكل مستقل | قد يكون التكامل وانتشار الأخطاء بين الوحدات أمرًا معقدًا |
| سياسة VLA شاملة | معالجة المتغيرات ومهام اللغة الطبيعية | يمكن تعميمها على الكائنات والسلوكيات باستخدام برمجة أقل وضوحًا | يصعب تفسيرها والتحقق منها وضمانها في ظل ظروف غير مألوفة |
| الذكاء الاصطناعي المجسد الهرمي | مهام طويلة ومتعددة الخطوات | يمكن للمنطق عالي المستوى التخطيط بينما تقوم وحدات التحكم السريعة بالتنفيذ محلياً. | المزيد من مكونات النظام والمزيد من واجهات إدارة الأعطال |
| نموذج مجسد على الجهاز | التطبيقات الحساسة للتأخير أو المحدودة الاتصال | انخفاض الاعتماد على الشبكة واستجابة محلية أسرع | تُقيّد حدود الحوسبة والذاكرة والحرارة والطاقة حجم النموذج |
يُعدّ هذا أحد أقوى الحلول المناسبة على المدى القريب، لأن المصانع ومراكز التوزيع لديها بالفعل مهام قابلة للقياس، ومناطق تشغيل مُحكمة، وأشياء معروفة، ومؤشرات إنتاجية واضحة. قد يحتاج الروبوت إلى نقل الصناديق، وفرز المكونات، وتحميل التجهيزات، وترتيب المواد، أو التعامل مع أنواع المنتجات المختلفة التي تتغير بشكل متكرر بما يكفي لجعل الأتمتة الجامدة مكلفة.
أعلنت شركة بوسطن داينامكس أن النسخة الإنتاجية من روبوت أطلس ستدخل مرحلة التصنيع في عام 2026، مع خطط لنشره في شركتي هيونداي وجوجل ديب مايند. وتركز الشركة مبدئيًا على التطبيقات الصناعية، بدءًا بتطبيقات السيارات. وهذا أمر بالغ الأهمية لأنه يُقرّب الروبوتات الشبيهة بالبشر من النشر الفعلي، ولكن ينبغي على المشترين المحتملين التمييز بين النشر المُجدول وبين الجدوى الاقتصادية المؤكدة لأسطول الروبوتات في آلاف المواقع. راجع الإعلان الرسمي لشركة بوسطن داينامكس عن روبوت أطلس .
مناسب إذا: كانت المهمة ذات قيمة مادية متكررة، وتنوع معقول في الأشياء، وخلية عمل أو مسار خاضع للتحكم، ويمكن للإنسان التدخل عندما يواجه الروبوت حالة غير عادية.
يمكن للذكاء الاصطناعي المتجسد أن يضيف قيمةً للروبوتات التي تتمتع بالفعل بقدرات جيدة في الحركة والاستشعار. فبدلاً من تكليف الروبوت المتحرك بالتقاط الصور عند نقاط ثابتة فقط، يمكن لطبقة الذكاء الاصطناعي أن تستنتج ما تراه، وتحدد الأداة المهمة، أو تختار الأداة المناسبة من بين الأدوات الموجودة.
عرضت شركة Boston Dynamics تكاملاً تجريبياً بين روبوتات Spot وGemini لاختيار الأدوات وتنفيذ المهام، مع وصفها صراحةً بأنها تجريبية وليست تطبيقاً نهائياً. هذا التمييز مفيد: إذ يمكن للنماذج الأساسية توسيع قدرات الروبوتات المتطورة دون استبدال نظام الملاحة والتحكم القوي الذي يعمل بالفعل. شاهد العرض التقني الرسمي لروبوتات Spot وGemini من Boston Dynamics .
مناسب إذا: كان لديك بالفعل منصة روبوت موثوقة وتريد إضافة الذكاء الاصطناعي للتفسير الدلالي أو تخطيط المهام أو استخدام الأدوات المرنة بالإضافة إلى الحركة والاستشعار المثبتة.
هذه المهام أصعب مما تبدو عليه، لأن التغليف يتغير، وتتداخل الأشياء، وتزدحم الصناديق، وتدور الملصقات، وتختلف نقاط الإمساك. يمكن للذكاء الاصطناعي المجسد أن يساعد في التعميم عبر هذه الاختلافات، خاصةً عندما يستطيع الروبوت التعلم من العروض التوضيحية بدلاً من الحاجة إلى برنامج منفصل مكتوب يدويًا لكل وحدة تخزين.
تتمثل أقوى استراتيجية نشر عادةً في تضييق النطاق الأولي. ابدأ بمجموعة واحدة من العناصر، ومحطة عمل واحدة، ومعالجة واضحة للاستثناءات، ومعايير نجاح قابلة للقياس. يجب التعامل مع التوسع من 20 عنصرًا متوقعًا إلى 20,000 عنصر عشوائي كمشكلة هندسية جديدة، وليس مجرد تغيير بسيط في تكوين البرنامج.
تحظى الروبوتات المنزلية باهتمام بالغ لأن المنازل مصممة لتناسب أجسام البشر وتحتوي على آلاف الأنواع من الأشياء. كما أنها تُعد من أصعب بيئات التشغيل. فالإضاءة تتغير، والفوضى تتنقل، والحيوانات الأليفة والأطفال يدخلون مكان العمل، والأشياء اللينة تتشوه، والأدراج تختلف، والزجاج قابل للكسر، وقد تتطلب مهمة تبدو بسيطة عشرات الإجراءات المنسقة.
أظهر إعلان شركة Figure عن نظام Helix 02 في يناير 2026 تحكمًا كاملًا بالجسم لروبوت بشري في مهام منزلية تستغرق عدة دقائق، بما في ذلك تشغيل غسالة الأطباق لمدة أربع دقائق. وتصف الشركة النظام بأنه تسلسل هرمي موحد يجمع بين الاستدلال الدلالي والتحكم البصري الحركي والتحكم الكامل بالجسم. تُظهر هذه العروض تقدمًا حقيقيًا في مجال الاستقلالية طويلة الأمد، لكنها عروض توضيحية من الشركة، وليست دليلًا على أن روبوتًا منزليًا غير مُشرف عليه جاهز للاستخدام في كل منزل. راجع الإعلان التقني الرسمي لنظام Figure Helix 02 .
مناسب اليوم: الأبحاث، والتجارب التجريبية الخاضعة للرقابة، والمهام المنزلية ذات النطاق المحدود. غير مناسب اليوم: الرعاية غير الخاضعة للإشراف والتي تتطلب إجراءات سلامة بالغة الأهمية، والصيانة المنزلية العشوائية، أو الوظائف التي قد يؤدي فيها أي عطل نادر إلى إصابة شخص ما بإصابة خطيرة.
تتعلم الروبوتات ببطء وبتكلفة أعلى من النماذج النصية، لأن كل عرض عملي يستهلك وقتًا ومعدات ومساحة وصيانة وجهدًا بشريًا. بينما يمكن لنموذج اللغة أن يتدرب على مليارات الوثائق الموجودة. وقد تتطلب سياسة المناولة أمثلة عملية لذراع ماسكة تلامس جسمًا بزوايا مختلفة، مع اختلاف الاحتكاك والإضاءة والتشويش وحالات الروبوت.
تُساعد المحاكاة في إنشاء بيئات متوازية حيث يمكن تطبيق العديد من المتغيرات على السياسات دون إتلاف الأجهزة. كما تُتيح البيانات الاصطناعية للنموذج التعرض لمواقف نادرة في السجلات الحقيقية. ويكمن التحدي في الفجوة بين المحاكاة والواقع : إذ لا يُمكن للمحاكاة أن تُعيد إنتاج الاحتكاك، وانثناء الكابلات، والاستجابة اللمسية، وتشوهات الكاميرا، والارتداد، والإضاءة، والسلوك البشري بدقة تامة.
الحل العملي ليس اختيار المحاكاة أو البيانات الحقيقية، بل الجمع بينهما. استخدم المحاكاة للاختبارات واسعة النطاق والمضبوطة؛ واستخدم بيانات الروبوت الحقيقية للتأسيس؛ ثم قم بالتقييم على أجهزة حقيقية في ظروف لم تكن ممثلة بدقة في التدريب.
من أبرز جوانب الروبوتات المكلفة أن المهارات غالباً ما تكون مرتبطة بجسم معين. فآلية الإمساك المُدرَّبة على ذراع واحدة قد لا تنتقل بسلاسة إلى روبوت بشري ذي أيادٍ مختلفة، وحدود مفاصل مختلفة، ومستشعرات مختلفة، ومدى وصول مختلف. وتسعى النماذج الأساسية الحديثة بشكل صريح إلى تقليل هذا الاعتماد.
تُشير جوجل ديب مايند إلى إمكانية تكييف نظام Gemini Robotics On-Device 2 مع نماذج الروبوتات ثنائية الذراع الجديدة باستخدام بضع ساعات من البيانات، وعادةً ما يكون ذلك بأقل من 200 مثال. وتصف إنفيديا نظام GR00T 1.7 بأنه قابل للتطوير عبر مختلف النماذج. إذا استمر تحسين هذه القدرات، فقد تتمكن الشركات من إعادة استخدام المزيد من السلوكيات المكتسبة عبر أجيال الأجهزة، بدلاً من إعادة بناء بنية الذكاء الاصطناعي في كل مرة تتغير فيها آليات الروبوت.
أما بالنسبة للمشترين، فينبغي اختبار إمكانية نقل النموذج بين منصات البحث المختلفة على أجهزتهم ومهامهم. إن إمكانية نقل النموذج بين منصات البحث لا تضمن بالضرورة وقت دورة مقبولاً أو موثوقية عالية عند التعامل مع حمولة ثقيلة، أو ذراع قابض غير تقليدي، أو مصنع مليء بالغبار، أو خلية معتمدة للسلامة.
تميل العروض التوضيحية للروبوتات إلى إظهار التسلسل الناجح. أما النشر التجاري فيكمن في الاستثناءات: قطعة مقلوبة، صندوق محطم، إنسان يترك أداة في مكان العمل، سطح عاكس يربك الإدراك، درج عالق، ذراع ماسك ينزلق، البطارية منخفضة، أو الشبكة تنقطع.
قد يحقق النظام معدل نجاح مرتفعًا في إنجاز المهام، ولكنه يظل غير اقتصادي إذا احتاج إلى تدخل بشري متكرر. لذا، بالنسبة للعديد من المشاريع الصناعية، فإن أهم المقاييس ليست نتائج المقارنة المعيارية، بل:
يُقدّم تحديث إنتاج Figure لعام 2026 تذكيراً هاماً بأنّ الذكاء الاصطناعي المُجسّد لا يقتصر على كونه مشكلة في النموذج فحسب، بل يشمل أيضاً جوانب أخرى تتعلق بالأجهزة والعمليات. وقد أفادت الشركة بتوسيع نطاق تصنيع Figure 03 واستخدام أساطيل أكبر لاكتشاف الأعطال التي لم تكن ظاهرة على نطاق أصغر. هذه الأرقام مُعلنة من قِبل الشركة، ويجب تقييمها وفقاً لذلك، إلا أن الدرس الهندسي الأساسي قابل للتطبيق على نطاق واسع: فزيادة حجم الأسطول تكشف عن مشاكل في الموثوقية قد لا يكشف عنها عرض تجريبي مُتقن في المختبر. راجع تحديث إنتاج Figure 03 الرسمي .
لا تعتمد على نموذج أساسي ليكون طبقة الأمان الوحيدة. فالأنظمة الفيزيائية تحتاج إلى حماية متعددة الطبقات. قد يحدد النموذج المُدرَّب المهمة التي يجب القيام بها، ولكن ينبغي لآليات منفصلة أن تفرض حدودًا على السرعة، وعزم الدوران، وقوة التلامس، وحدود مساحة العمل، وقرب الإنسان، وحالة البطارية، والتوقف الطارئ عند الاقتضاء.
يُوضح عمل جوجل ديب مايند الحالي في مجال الروبوتات هذا النهج متعدد الطبقات بشكل صريح، حيث يجمع بين السلامة الدلالية وآليات السلامة الفيزيائية التقليدية. ويتمثل المبدأ الأساسي للمطورين في استقلالية البنية: فإذا أساء الذكاء الاصطناعي عالي المستوى تفسير أمر ما، ينبغي أن تمنع إجراءات الحماية منخفضة المستوى أي حركة غير آمنة من تجاوز الحدود المحددة.
بالنسبة للتطبيقات القريبة من الأشخاص، يجب أن يشمل التحقق من السلامة السلوك غير المعتاد، والتعليمات الغامضة، والأشياء المتساقطة، وفشل المستشعر، وفقدان الاتصال، ودخول الإنسان غير المتوقع، وفشل عمليات الإمساك - وليس فقط تسلسل المهام الاسمي.
يستحق الأمر تقييماً جاداً عندما تكون معظم النقاط التالية صحيحة:
يكون الذكاء الاصطناعي المجسد أقل ملاءمة عندما تحدث المهمة بشكل متقطع فقط، أو عندما تكون كل حالة مختلفة جذريًا، أو عندما يكون للفشل عواقب وخيمة، أو عندما لا يمكن التحكم في البيئة على الإطلاق، أو عندما تكون وفورات العمالة المتوقعة ضئيلة للغاية بحيث لا تدعم صيانة الأجهزة وتكاملها.
ابدأ بسير عمل محدد ومحدود بدلاً من "روبوت متعدد الأغراض". حدد العناصر، ومساحة العمل، والاختلافات المتوقعة، والوقت المستهدف للدورة، وقواعد السلامة، ومعايير النجاح. ابنِ أساسًا باستخدام أبسط الطرق الموثوقة. إذا كان التشغيل الآلي التقليدي يحل المشكلة بتكلفة منخفضة، فاستخدمه. أما إذا كان التباين هو ما يجعل الأساس هشًا، يصبح الذكاء الاصطناعي المُجسّد خيارًا أقوى.
ثم قِس الأداء في ظل ظروف اضطراب مُتحكَّم بها: انقل الأشياء، غيّر الإضاءة، أضف فوضى، بدّل بين أنواع المنتجات، قاطع التسلسل، أو أحدث أعطالًا قابلة للإصلاح عمدًا. لا ينبغي للنظام المُجسَّد الجيد أن ينجح فقط عندما يكون كل شيء مثاليًا؛ بل يجب أن يعرف متى يكون غير متأكد، ويتوقف بأمان، ويعيد المحاولة بذكاء، أو يطلب المساعدة.
يتطور الذكاء الاصطناعي المجسد بفضل النماذج الأساسية التي بدأت تزود الروبوتات بما افتقرت إليه أنظمة الأتمتة التقليدية: فهم دلالي واسع وسلوك مكتسب قابل لإعادة الاستخدام. ويُظهر جيل أنظمة الروبوتات لعام 2026 تحكمًا أكبر في الجسم بالكامل، وتسلسلات حركية أطول، ونقلًا بين الروبوتات، واستدلالًا محليًا، وتدريبًا قائمًا على المحاكاة، وتكاملًا مع الأجهزة الموجهة للإنتاج.
الاستنتاج المهم ليس أن الروبوتات الشبيهة بالبشر أصبحت فجأة عمالاً متعددي المهام، بل أن تكلفة تعليم الروبوت سلوكاً جسدياً جديداً قد بدأت بالانخفاض. فعندما يمكن إعادة استخدام الإدراك والاستدلال والتحكم والتعلم في مختلف المهام والأجسام، تصبح الروبوتات أكثر قابلية للتكيف.
بالنسبة للمؤسسات التي تقرر الاستثمار الآن، فإن السؤال الأفضل ليس "ما مدى ذكاء النموذج؟" بل هو "هل يستطيع هذا النظام إنجاز مهمتنا المادية المحددة بأمان وبشكل متكرر، والتعافي من الأعطال التي نشهدها بالفعل، وتحقيق عوائد اقتصادية أفضل من البدائل؟" يصبح الذكاء الاصطناعي المجسد تقنية حقيقية عندما يمكن قياس الإجابة على أرض الواقع، وليس فقط عرضها في مقطع فيديو.
تم التحقق من إعلانات المنتجات، وتوافر الطرازات، ومعلومات النشر الواردة في هذه المقالة بتاريخ 12 سبتمبر 2026. تتطور إمكانيات الروبوتات بسرعة، ولا تضمن عروض الموردين الأداء في بيئة مختلفة. لذا، يُرجى التحقق من وثائق الطراز الحالية، ومواصفات الأجهزة، ومتطلبات السلامة، وتوافر المنتج تجاريًا قبل النشر.
قارن بين مركز برامج Pardus وأوامر APT للعثور على الحزم وتثبيتها وإزالتها وتحديثها باستخدام الطريقة التي تناسب مهمتك.
انظر ماذا تعني متطلبات ذاكرة الوصول العشوائي المنشورة من Pardus، ثم قارن بين XFCE و GNOME على نفس جهاز الكمبيوتر مع قراءات MemAvailable قابلة للتكرار.
تعرف على مكانة HamoniKR 8.0 في خطة سطح المكتب للأعمال، وما هي الميزات التي تدعمها والتي تركز على اللغة الكورية، وما يجب التحقق منه قبل طرحها على نطاق أوسع.
افهم كيف تتكامل عملية التحقق من بدء التشغيل وحماية وقت التشغيل في Gooroom، وماذا تعني "البيئة المعزولة"، وما هي الإعدادات التي يجب عليك التحقق منها على جهازك.
قارن متطلبات HamoniKR 8.0 LTS و Lite، ثم اختبر Wi-Fi والرسومات وعناصر التحكم في الكمبيوتر المحمول من USB مباشر قبل التثبيت.
قارن بين تثبيتات Ubuntu Server 24.04 المصغرة والقياسية من حيث ذاكرة الوصول العشوائي ومساحة القرص ووقت بدء التشغيل ووحدة المعالجة المركزية وأحمال العمل الحقيقية - دون ادعاءات مضللة بشأن المعايير.
قم ببناء خطة عملية لاستمرارية العمل في حالة توقف Salesforce مع أولويات واضحة، وسير عمل احتياطي، وفحوصات استعادة، ومعايير اختبار، وحدود واقعية.
قد تُؤدي مشاكل نظام StoreForce إلى تعطيل الجداول الزمنية، وتسجيل ساعات العمل، وتغييرات الورديات، والتواصل داخل المتجر. تعرّف على كيفية تشخيص المشكلة، والحفاظ على سير عمليات البيع بالتجزئة بسلاسة، والتحقق من استعادة النظام.
تعرف على كيفية الاتصال بدعم Salesforce أثناء انقطاع كبير للخدمة، واختيار القناة المناسبة، وإعداد حالة مفيدة، والمتابعة دون إنشاء تذاكر مكررة.
قم باستكشاف أخطاء Salesforce Workbench وإصلاحها أثناء فترة التوقف عن طريق التحقق من حالة الثقة، وتصنيف رموز API، وحماية البيانات، والتحقق من الاسترداد.