مركز برامج باردوس أم برنامج الحماية المتقدمة؟ اختيار الأداة المناسبة
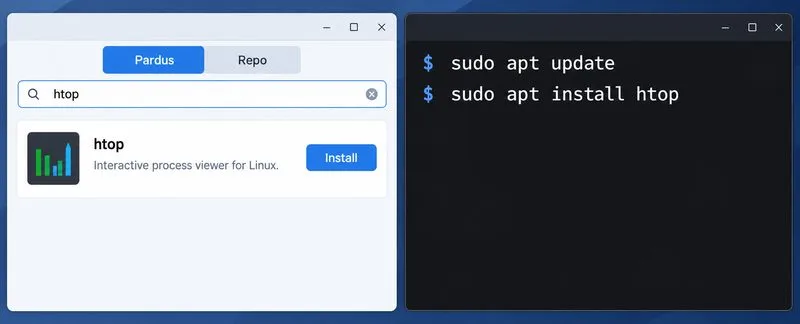
قارن بين مركز برامج Pardus وأوامر APT للعثور على الحزم وتثبيتها وإزالتها وتحديثها باستخدام الطريقة التي تناسب مهمتك.
لم تتقدم المركبات ذاتية القيادة على خط مستقيم واحد من "مساعدة السائق" إلى "بدون سائق". إن الطريقة الأكثر فائدة لفهم تطورها هي من خلال التقارب بين ثلاثة أنظمة: حالة السلامة التي تحدد أين يُسمح للأتمتة بالعمل، ومنصة الحوسبة الطرفية التي يمكنها معالجة بيانات المستشعرات في الوقت الفعلي، ومجموعة الذكاء الاصطناعي التي تحول تلك البيانات إلى قرارات قيادة.
حتى سبتمبر 2026، لا تزال معظم سيارات المستهلكين تعتمد على أنظمة مساعدة السائق من المستوى 0 إلى 2، بينما يعمل نظام القيادة الآلية من المستوى 4 بشكل رئيسي في خدمات تجارية محدودة، وليس كسيارة خاصة ذات قدرات شاملة. وتواصل الإدارة الوطنية الأمريكية لسلامة المرور على الطرق السريعة (NHTSA) التمييز بوضوح بين أنظمة مساعدة السائق التي تتطلب إشرافًا بشريًا وأنظمة القيادة الآلية التي تتولى مهمة القيادة ضمن شروط محددة.
| مستوى الأتمتة | من يقوم بمهمة القيادة؟ | الترجمة العملية |
|---|---|---|
| المستوى 0 | بشر | قد تساعد التحذيرات أو التدخلات الموجزة، لكن السائق هو من يقود. |
| المستوى 1 | إنسان مزود بوظيفة مساعدة مستمرة واحدة | المساعدة في التوجيه أو التسارع/الكبح، وليس كليهما كوظيفة مشتركة مستمرة. |
| المستوى 2 | إنسان بمساعدة مشتركة | يستطيع النظام التحكم المستمر في التوجيه والسرعة، ولكن يجب على السائق الإشراف. |
| المستوى 3 | النظام ضمن نطاق تشغيل محدد | يقوم النظام بالقيادة عند تشغيله، ولكن يجب أن يكون الإنسان متاحًا لتولي القيادة عند الطلب. |
| المستوى 4 | النظام ضمن نطاق تشغيل محدد | لا حاجة لسائق بشري أثناء تشغيل النظام ضمن ظروفه المعتمدة أو منطقة الخدمة الخاصة به. |
| المستوى 5 | النظام في كل مكان يمكن للمركبة أن تعمل فيه بشكل معقول | لا تزال الأتمتة الكاملة بدون سائق بشري في مختلف ظروف الطرق والبيئة هدفاً مستقبلياً. |
تُعدّ مصطلحات الإدارة الوطنية لسلامة المرور على الطرق السريعة (NHTSA) مفيدة لأنها تمنع خطأً شائعًا: وهو التعامل مع ميزة المستوى الثاني عالية الكفاءة كما لو كانت سائقًا ذاتيًا. يجب أن يطرح التقييم العملي دائمًا سؤالين: من المسؤول عن مراقبة الطريق؟ وما هو نطاق التصميم التشغيلي؟ نطاق التصميم التشغيلي (ODD) هو مجموعة أنواع الطرق والسرعات والمواقع والظروف الجوية وغيرها من الظروف التي يُفترض أن يعمل فيها النظام الآلي.
كانت أنظمة مساعدة السائق المتقدمة المبكرة محدودة النطاق نسبيًا: نظام تثبيت السرعة التكيفي، ونظام التحذير من مغادرة المسار، ونظام الكبح التلقائي في حالات الطوارئ، ونظام المساعدة على الركن. ويمكن بناء هذه الوظائف حول عدد قليل من أجهزة الاستشعار ووحدات التحكم الإلكترونية المخصصة.
تجمع الأنظمة الأكثر تطوراً بين الكاميرات والرادار والليدار في بعض التصاميم، بالإضافة إلى أجهزة الاستشعار فوق الصوتية والقياسات بالقصور الذاتي وتحديد المواقع ومعلومات الخرائط أو المسارات. ولا يكمن التحول المهم في مجرد "زيادة عدد أجهزة الاستشعار"، بل في التوجه نحو نموذج موحد للبيئة، حيث يجب على النظام اكتشاف الأجسام، وتقدير المساحة الخالية، وفهم المسارات والإشارات، وتتبع الحركة، والتنبؤ بمستخدمي الطريق الآخرين، وتخطيط مسار آمن.
تُجسّد منصات الحوسبة المرجعية الحديثة هذا التوجه. فمنصة NVIDIA DRIVE Hyperion تجمع بين منصة حوسبة للسيارات وكاميرات ورادار وليدار وموجات فوق صوتية ومجموعة برمجيات لتحقيق مستويات أعلى من الأتمتة. وبالمثل، تصف منصة Qualcomm Snapdragon Ride حوسبة قابلة للتطوير داخل المركبة لدمج البيانات الحسية، ورؤية الحاسوب، ومساعدة السائق، والقيادة الآلية. هذه منصات خاصة بالموردين وليست مواصفات عالمية، لكنها تُظهر اتجاه بنية المركبات: حوسبة مركزية غير متجانسة بدلاً من وحدات تحكم متعددة معزولة.
في مجال القيادة الذاتية، تعني "الحوسبة الطرفية" أن عمليات الإدراك والتحكم الحساسة للوقت تُنفذ داخل المركبة أو بالقرب منها، بدلاً من الاعتماد على خدمة سحابية بعيدة. وهذا أمر بالغ الأهمية لأن عمليات الكبح والتوجيه واكتشاف الأجسام وتخطيط المسار يجب أن تستمر حتى في حال تأخر الاتصال الخلوي أو ازدحامه أو انقطاعه.
يُعدّ التقسيم الهندسي المفيد هو:
يظهر هذا التقسيم جلياً في أنظمة السيارات الحالية. إذ يفصل تصميم الحوسبة داخل المركبة من NVIDIA بشكلٍ واضح بين حوسبة المركبة والأنظمة المستخدمة للتدريب والمحاكاة. كما تُركز منصة السيارات من Qualcomm على التعلم الآلي على الجهاز نفسه والحوسبة غير المتجانسة، حيث تتولى وحدات المعالجة المركزية ووحدات معالجة الرسومات ووحدات المعالجة العصبية ومسرعات الرؤية ووحدات المعالجة الموجهة نحو السلامة مهاماً مختلفة.
قد يتمتع نظام القيادة الذاتية بدقة عالية في اكتشاف الأجسام، ومع ذلك يظل غير آمن. يشمل هندسة السلامة معالجة الأعطال في الأجهزة والبرامج والسلوك المقصود والتفاعل البشري والأمن السيبراني والتحديثات والعمليات وقدرة النظام على إدراك بلوغه حدوده.
توفر المواصفة القياسية ISO 26262 إطارًا وظيفيًا معتمدًا لسلامة أنظمة المركبات الكهربائية والإلكترونية المتعلقة بالسلامة. وتتناول هذه المواصفة المخاطر الناجمة عن الأعطال، وتُنظّم أعمال السلامة على امتداد مراحل التصميم، والنظام، والأجهزة، والبرمجيات، والإنتاج، والتشغيل، والصيانة. صدرت الطبعة الثانية الحالية عام 2018، بينما كانت المنظمة الدولية للمقاييس (ISO) تعمل على تطوير طبعة ثالثة خلال عام 2026.
لا يضمن خلوّ الأجهزة من الأعطال سلامة الأداء. فقد تعمل الكاميرا وفقًا لتصميمها تمامًا، ولكنها قد تعجز عن توفير معلومات كافية في ظروف الإضاءة الساطعة، أو الأمطار الغزيرة، أو الإنشاءات غير المألوفة، أو المشاهد الغامضة. يتناول معيار ISO 21448:2022، الخاص بسلامة الوظائف المقصودة (SOTIF) ، المخاطر الناجمة عن أوجه القصور الوظيفية وسوء الاستخدام المتوقع، لا سيما في الأنظمة التي يعتمد إدراكها للوضع على أجهزة استشعار وخوارزميات معقدة.
تحتاج المركبات المتصلة أيضًا إلى أمن طوال دورة حياتها. يحدد معيار ISO/SAE 21434:2021 إطارًا هندسيًا لأمن المركبات السيبراني، بينما تتناول لائحة الأمم المتحدة رقم 156 إدارة تحديثات البرامج. وتزداد أهمية هذا الأمر مع تغير سلوك القيادة الآلية من خلال إصدارات البرامج وليس فقط من خلال أجهزة المركبات الجديدة.
يُعدّ اختبار ما قبل النشر ضروريًا ولكنه غير كافٍ. فمراقبة ما بعد النشر مهمة لأن التفاعلات النادرة لا تظهر إلا بعد قيادة مكثفة في ظروف واقعية. في الولايات المتحدة، يُلزم الأمر العام الدائم المُعدّل الثالث الصادر عن الإدارة الوطنية لسلامة المرور على الطرق السريعة (NHTSA) بالإبلاغ عن حوادث مُحددة تتضمن أنظمة مساعدة السائق المتقدمة من المستوى الثاني وأنظمة القيادة الآلية. كما تُحذّر صفحة الإبلاغ عن الحوادث العامة التابعة للوكالة من أن مجموعة البيانات لها قيود، مثل الحقول غير المكتملة واحتمالية وجود تقارير مُكررة، لذا لا ينبغي اعتبار الإحصاءات الأولية تصنيفًا بسيطًا لسلامة النظام.
تُقدّم أساطيل المركبات التجارية من المستوى الرابع مصدرًا آخر للأدلة. ينشر مركز بيانات تأثير السلامة التابع لشركة وايمو مقارناتٍ بين المسافة المقطوعة وعدد الحوادث التي يقطعها الركاب فقط في مناطق تشغيلها. وبحسب البيانات المتوفرة حتى مارس 2026، فقد سجلت الشركة 220.6 مليون ميل قطعها الركاب فقط. هذه النتائج مفيدة، ولكن ينبغي تفسيرها في ضوء المناطق الجغرافية المحددة، وأسطول المركبات، وظروف التشغيل، ومنهجية القياس، ونطاق التشغيل المحدد الذي تمثله البيانات، وليس كدليل على أن كل نظام قيادة ذاتية أكثر أمانًا في كل بيئة.
تُستخدم الشبكات العصبية على نطاق واسع للتعرف على المركبات والمشاة وراكبي الدراجات وحدود الطرق وإشارات المرور واللافتات والمساحات الصالحة للقيادة. يمكن لدمج البيانات من عدة مستشعرات أن يقلل الاعتماد على أي نمط استشعار منفرد، ولكنه يزيد أيضًا من متطلبات التزامن والمعايرة والحوسبة والتحقق.
غالباً ما تفصل أنظمة القيادة الذاتية التقليدية بين الإدراك والتنبؤ والتخطيط والتحكم في مكونات منفصلة. قد يُسهّل هذا الفصل فحص واجهات المستخدم وأنماط الأعطال، لكن الأخطاء قد تتراكم عبر هذه المكونات. وتُدخل الأنظمة الأحدث بشكل متزايد نماذج تخطيط مُتعلّمة أو نماذج شاملة تربط مجموعة أوسع من مدخلات المستشعرات بأفعال القيادة.
لا يعني هذا أن الصناعة قد تخلت عن هياكل السلامة المعيارية، بل على العكس، أصبحت التصاميم الهجينة شائعة. ويصف إطار عمل NVIDIA الحالي لسلامة المركبات ذاتية القيادة بوضوح بنية تجمع بين نماذج الذكاء الاصطناعي المعيارية والشاملة. كما أعلنت شركتا كوالكوم ووايف عن تعاون في عام 2026 لتطوير الذكاء الاصطناعي الشامل لأنظمة مساعدة السائق المتقدمة والقيادة الآلية ، مما يدل على أن سياسات القيادة المتعلمة تقترب من برامج الإنتاج.
يكمن القيد الرئيسي في التحقق من صحة النموذج. فقد يفشل نموذجٌ ذو أداءٍ جيدٍ وفقًا لمعيارٍ إجماليٍّ في سيناريو حرجٍ للغاية يتعلق بالسلامة. لذا، تحتاج فرق الهندسة إلى اختباراتٍ قائمةٍ على السيناريوهات، ومحاكاة، واختباراتٍ في مسارٍ مغلق، وأدلةٍ من واقع الطرق العامة، ومعالجةٍ لعدم اليقين، وآلياتٍ احتياطية، وحوكمةٍ للإصدارات، بدلًا من الاعتماد على مقياس دقةٍ واحد.
لا يزال الوضع التنظيمي غير متسق. ففي الولايات المتحدة، طرحت وزارة النقل إطار عمل جديدًا للمركبات ذاتية القيادة في أبريل 2025. وفي 30 يوليو 2026، أعلنت الإدارة الوطنية لسلامة المرور على الطرق السريعة (NHTSA) أنها تُسرّع تطوير معاييرها الأولى لأداء هذه المركبات . وتكتسب هذه الصياغة أهمية خاصة، إذ يشير الإعلان إلى معايير قيد التطوير، وليس إلى نظام اعتماد عالمي مكتمل.
يتبنى الاتحاد الأوروبي بالفعل هيكلاً أكثر وضوحاً لاعتماد أنواع المركبات. ويوضح تقرير المفوضية الأوروبية حول سلامة المركبات والمركبات الآلية/المتصلة أن اللائحة العامة للسلامة تُرسّخ إطاراً للمركبات الآلية والذاتية القيادة، بما في ذلك قواعد فنية تغطي الاختبارات، والأمن السيبراني، وتسجيل البيانات، ومراقبة السلامة، والإبلاغ عن الحوادث. وقد قام الاتحاد الأوروبي بتحديث أجزاء من إطار اعتماد المركبات الآلية بالكامل مرة أخرى في عام 2026.
على مستوى الأمم المتحدة، حددت لائحة الأمم المتحدة رقم 157 متطلبات أنظمة الحفاظ الآلي على المسار، بينما واصلت لجنة الأمم المتحدة الاقتصادية لأوروبا عملها في عام 2026 نحو تنظيم أوسع لأنظمة القيادة الآلية. والنتيجة العملية لذلك بالنسبة للفرق الهندسية هي ضرورة تصميم بنية المركبات ذاتية القيادة ليس فقط لأغراض العرض التوضيحي، بل أيضاً لضمان إمكانية التتبع، والتحكم في تكوين البرمجيات، وتوثيق الحوادث، والأمن السيبراني، وبيانات السلامة القابلة للتكرار.
إن أقوى اتجاه على المدى القريب ليس قفزة مفاجئة إلى المستوى الخامس غير المقيد، بل هو التوسع التدريجي للأتمتة المقيدة: أنظمة المستوى الثاني المحسّنة، ووظائف المستوى الثالث المحدودة، وخدمات المستوى الرابع التي تتوسع في نطاقها مدينةً تلو الأخرى وحالةً تلو الأخرى. في الوقت نفسه، تتجه مكونات المركبات نحو التمركز حول الحوسبة المركزية عالية الأداء، بينما تصبح نماذج الذكاء الاصطناعي أكبر حجماً وأكثر تكاملاً واعتماداً على البيانات.
يُؤدي ذلك إلى توترٍ بنّاء. يُمكن للذكاء الاصطناعي أن يُعزز القدرات، لكن زيادة القدرات تُوسّع نطاق السيناريوهات التي يجب التحقق منها. يُمكن للحوسبة الطرفية أن تُقلل زمن الاستجابة والاعتماد على الشبكة، لكن زيادة القدرة الحاسوبية تُؤدي إلى تحديات في استهلاك الطاقة، والحرارة، والتكرار، والتكلفة. تُتيح المركبات المُعرّفة برمجياً إمكانية التحسين بعد البيع، لكنها تُحوّل أيضاً هندسة الإصدار، والأمن السيبراني، والتراجع إلى مخاوف تتعلق بالسلامة.
لذا، فإنّ أكثر برامج المركبات ذاتية القيادة موثوقيةً تتعامل مع السلامة والحوسبة الطرفية وتكامل الذكاء الاصطناعي كنظام واحد متكامل. فالهدف ليس مجرد جعل المركبة "أكثر ذكاءً"، بل جعل قدراتها محددة وقابلة للملاحظة والاختبار، وقادرة على الصمود أمام الأعطال، ومدعومة بأدلة تظل صالحة مع تطور البرمجيات والأجهزة وبيئة التشغيل.
قارن بين مركز برامج Pardus وأوامر APT للعثور على الحزم وتثبيتها وإزالتها وتحديثها باستخدام الطريقة التي تناسب مهمتك.
انظر ماذا تعني متطلبات ذاكرة الوصول العشوائي المنشورة من Pardus، ثم قارن بين XFCE و GNOME على نفس جهاز الكمبيوتر مع قراءات MemAvailable قابلة للتكرار.
تعرف على مكانة HamoniKR 8.0 في خطة سطح المكتب للأعمال، وما هي الميزات التي تدعمها والتي تركز على اللغة الكورية، وما يجب التحقق منه قبل طرحها على نطاق أوسع.
افهم كيف تتكامل عملية التحقق من بدء التشغيل وحماية وقت التشغيل في Gooroom، وماذا تعني "البيئة المعزولة"، وما هي الإعدادات التي يجب عليك التحقق منها على جهازك.
قارن متطلبات HamoniKR 8.0 LTS و Lite، ثم اختبر Wi-Fi والرسومات وعناصر التحكم في الكمبيوتر المحمول من USB مباشر قبل التثبيت.
قارن بين تثبيتات Ubuntu Server 24.04 المصغرة والقياسية من حيث ذاكرة الوصول العشوائي ومساحة القرص ووقت بدء التشغيل ووحدة المعالجة المركزية وأحمال العمل الحقيقية - دون ادعاءات مضللة بشأن المعايير.
قم ببناء خطة عملية لاستمرارية العمل في حالة توقف Salesforce مع أولويات واضحة، وسير عمل احتياطي، وفحوصات استعادة، ومعايير اختبار، وحدود واقعية.
قد تُؤدي مشاكل نظام StoreForce إلى تعطيل الجداول الزمنية، وتسجيل ساعات العمل، وتغييرات الورديات، والتواصل داخل المتجر. تعرّف على كيفية تشخيص المشكلة، والحفاظ على سير عمليات البيع بالتجزئة بسلاسة، والتحقق من استعادة النظام.
تعرف على كيفية الاتصال بدعم Salesforce أثناء انقطاع كبير للخدمة، واختيار القناة المناسبة، وإعداد حالة مفيدة، والمتابعة دون إنشاء تذاكر مكررة.
قم باستكشاف أخطاء Salesforce Workbench وإصلاحها أثناء فترة التوقف عن طريق التحقق من حالة الثقة، وتصنيف رموز API، وحماية البيانات، والتحقق من الاسترداد.